Robotlara dokunma duyusu kazandıran simülatör geliştirildi
Amazon ve Michigan Üniversitesi'nin geliştirdiği HydroShear, fizik tabanlı eğitimi gerçek dünyaya aktarıyor.
Robotların nesneleri tutup işlemesi, göründüğünden çok daha zor bir problem. İnsan eli bunu görmeden de yapabiliyor, çünkü parmak uçlarındaki dokunma duyusu kaymayı, basıncı ve yüzey dokusunu sürekli bildiriyor. Depo otomasyonundan cerrahi yardıma kadar pek çok uygulama bu hassasiyete bağlı.
Bugüne kadarki yaklaşımlardan biri görüntü tabanlı dokunma sensörleri: yumuşak parmak uçlarına gömülü kameralar temas geometrisini yakalıyor. Bu yöntemle nesnenin şekli ve konumu kestirilebiliyor, ancak asıl belirleyici olan kuvvetlerin hesaplanması sorun olmayı sürdürüyor. Özellikle bir nesne sensöre karşı kaydığında ya da döndüğünde ortaya çıkan kesme kuvvetlerini modellemek, nesneleri kavrayabilen ve alet kullanabilen robotlar için kritik.
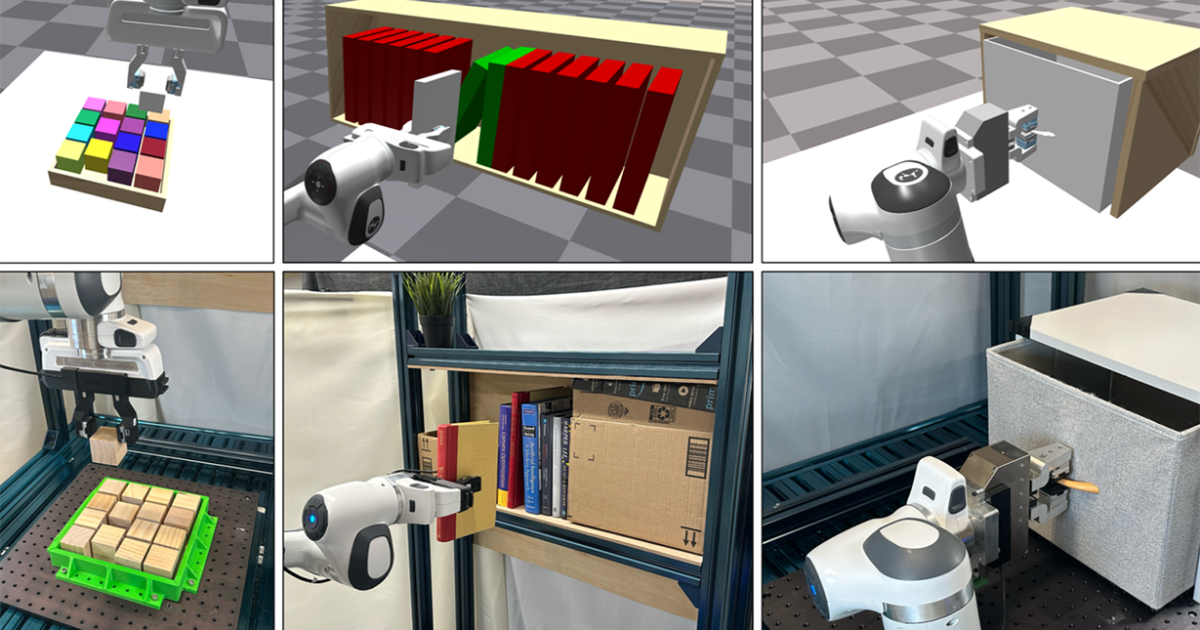
Amazon ile Michigan Üniversitesi'nin geliştirdiği HydroShear adlı simülatör bu boşluğu hedefliyor. Sistem dokunma kuvvetlerini doğru biçimde modelleyerek, robotların temas yoğun manipülasyon politikalarını tümüyle simülasyonda öğrenmesini sağlıyor.
Mevcut simülatörlerin temel bir ödünleşmesi var. Sonlu elemanlar gibi fizik tabanlı yöntemler temas kuvvetlerini doğru modelliyor ama pekiştirmeli öğrenme politikalarını ölçekte eğitmek için fazla yavaş. Daha hızlı yaklaşımlar ise kuvvetlerin temas sırasında nasıl biriktiğini ve değiştiğini aşırı basitleştiriyor; kavranan bir nesnenin kaymaya başladığı an ya da yumuşak sensörün zamanla deforme olma biçimi gibi kritik olayları kaçırıyorlar.
HydroShear'ın yeniliği, hidroelastik temas modellerine "yola bağlı kuvvet takibi" adı verilen bir yetenek eklemesi. Sistem kuvvetleri yalnızca anlık temasa göre hesaplamak yerine, nesnenin sensör üzerinde hareket ederken izlediği yolu hatırlıyor. Bir robot bir nesneyi kavrayıp hareket ettirdiğinde nesnenin farklı noktaları sensöre farklı zamanlarda temas ediyor; simülatör bu temas noktalarının her birini ayrı ayrı izliyor.
Sonuçlar aktarım tarafında ölçülmüş. Simülasyonda öğrenilen politikalar, hiçbir değişiklik yapılmadan gerçek bir Franka robota ve GelSight Mini sensörlerine aktarıldığında dört zorlu görevde yüzde 93 ortalama başarı elde etmiş. Karşılaştırılan yöntemlerde bu oran yüzde 34 ve yüzde 58-61 aralığında kalıyor.
Simülasyonda öğrenilen davranışın gerçek dünyada da işe yaraması — literatürdeki adıyla "sim-to-real" boşluğu — robotik öğrenmenin en zorlu problemlerinden biri. Temas fiziği bu boşluğun en belirgin olduğu alan: sürtünme ve deformasyon simülasyonda genellikle basitleştiriliyor.
Comments (0)
No comments yet.
Comments are moderated before publishing.